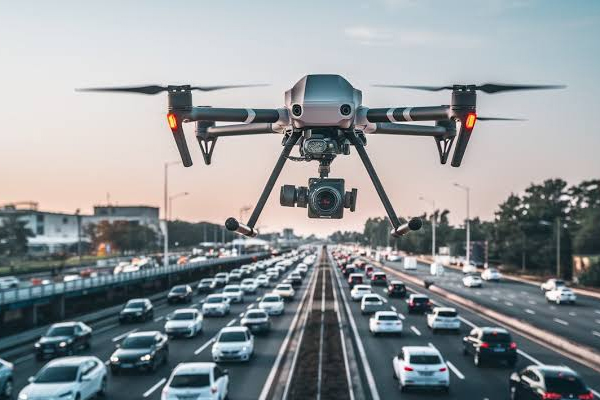
भारतीय प्रौद्योगिकी संस्थान (आईआईटी) गुवाहाटी के शोधकर्ताओं ने ड्रोन और आर्टिफिशियल इंटेलिजेंस (एआई) की मदद से भारतीय सड़कों पर ट्रैफिक की चाल समझने के लिए नए मॉडल तैयार किए हैं। इसके लिए दिल्ली के पास एक हाईवे से ड्रोन के जरिए ट्रैफिक का वीडियो और डेटा जुटाया गया। इस अध्ययन में 36 हजार से ज्यादा वाहनों और उनकी करीब 90 लाख लोकेशन का विश्लेषण किया गया। शोधकर्ताओं ने इस जानकारी के आधार पर गणितीय और मशीन लर्निंग मॉडल बनाए हैं, जो सड़क पर वाहनों की गति और ट्रैफिक की स्थिति का अंदाजा लगाने में मदद कर सकते हैं।
ड्रोन से कैसे जुटाया गया डेटा?
शोधकर्ताओं ने दिल्ली के बाहरी इलाके में आठ लेन वाले एक हाईवे पर दिन के समय ड्रोन उड़ाकर वीडियो रिकॉर्ड किए। इस सड़क पर दोनों तरफ अलग-अलग लेन थीं और चौड़े किनारे भी बने हुए थे। ड्रोन से मिले वीडियो के आधार पर वाहनों की संख्या, उनकी रफ्तार और एक-दूसरे से दूरी का अध्ययन किया गया। इसके बाद यह समझने की कोशिश की गई कि सड़क पर वाहनों की संख्या बढ़ने के साथ उनकी गति में किस तरह बदलाव आता है। शोधकर्ताओं के अनुसार, ड्रोन से एक बड़े इलाके में एक साथ कई वाहनों की गतिविधियों को बारीकी से देखना संभव हुआ।